SKG · 创新提报 · 2026-09 · 提报人 万康(260253)
具身智能低成本验证
—— 桌面双足机器人
用不到 4 千元的国产零件加一台 AI 训练工作站,在 3~6 个月内复刻一台会走路、摔倒能爬起、可遥控互动的桌面双足机器人;为公司建立「仿真训练 → 真机部署」的具身智能完整工程闭环,后期换装 SKG 自有 IP 外观,用于展会、直播间、门店引流。
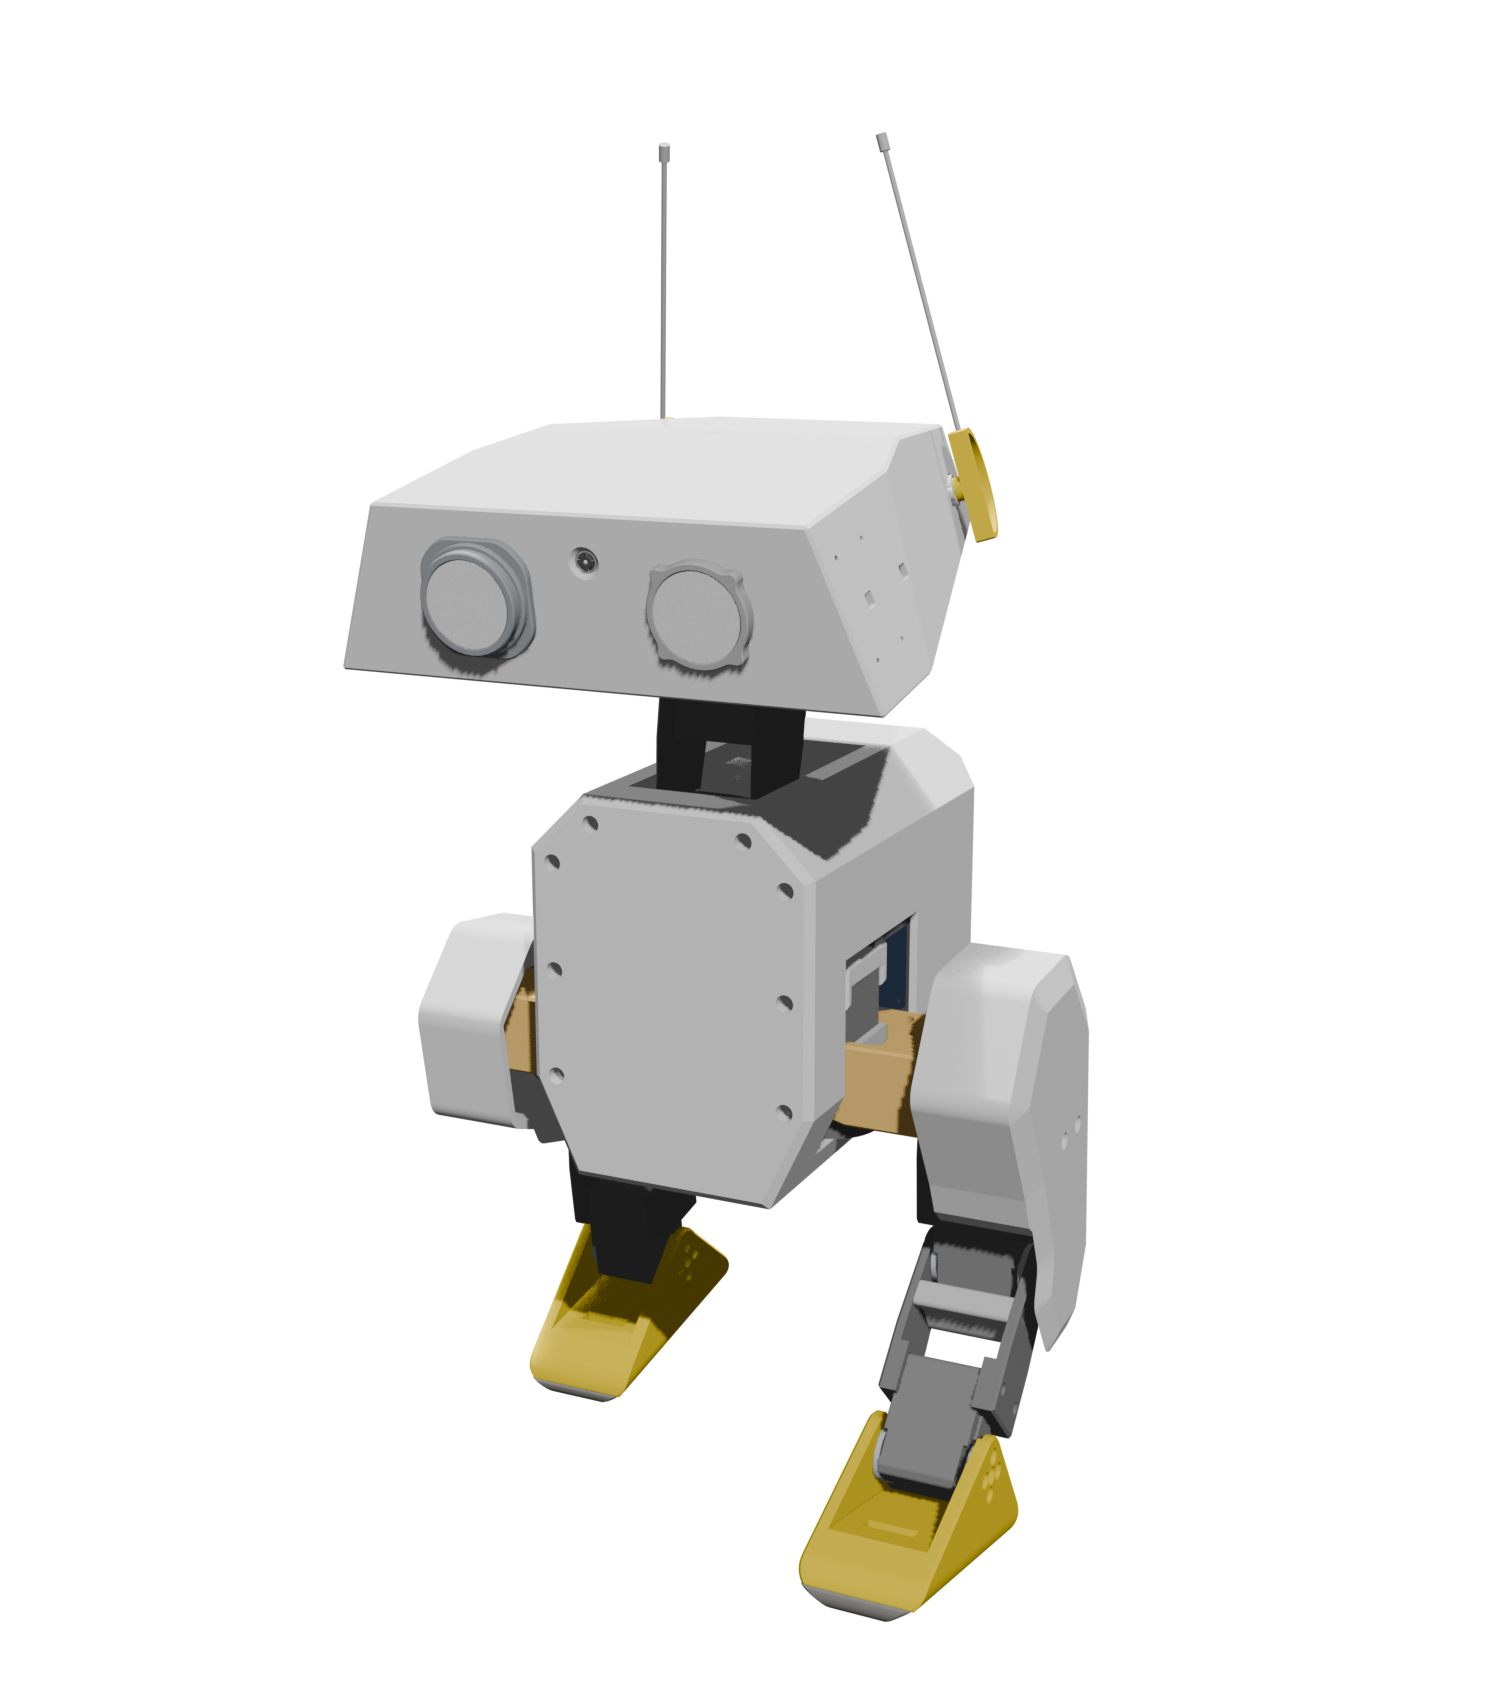
用不到 4 千元的国产零件加一台 AI 训练工作站,在 3~6 个月内复刻一台会走路、摔倒能爬起、可遥控互动的桌面双足机器人;为公司建立「仿真训练 → 真机部署」的具身智能完整工程闭环,后期换装 SKG 自有 IP 外观,用于展会、直播间、门店引流。
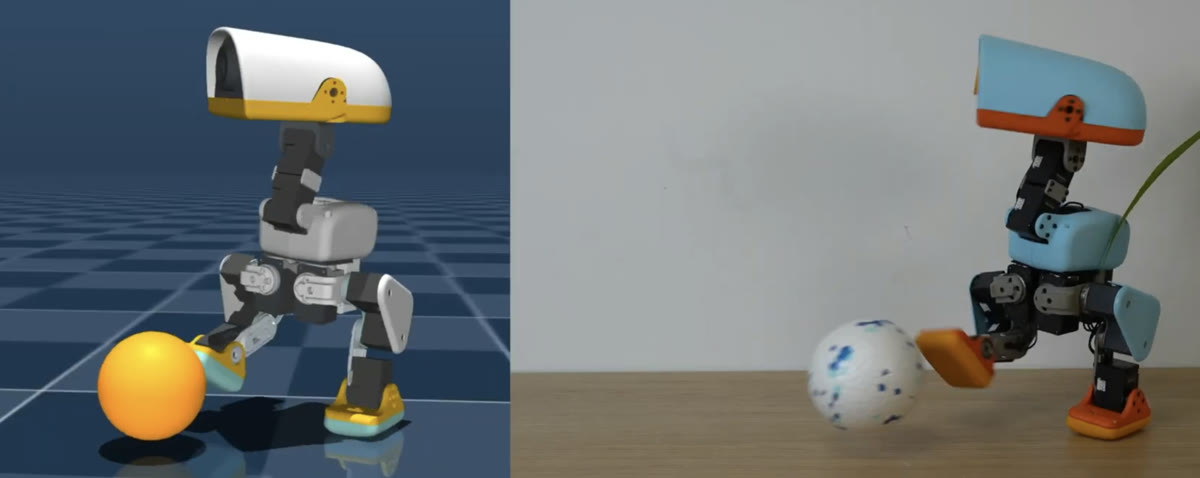
以下均为真机实拍(非动画)。行走、爬起、抓取全部由强化学习在仿真中训练、再部署到真机——这正是我们要复刻并掌握的能力。
硬件不是黑盒。整机 CAD、36 个 3D 打印件、接线图、外观 3D 模型全部开源且已完整存档到我们本地——下面每一张图都由我们从存档资产直接渲染或取出,不是网图。
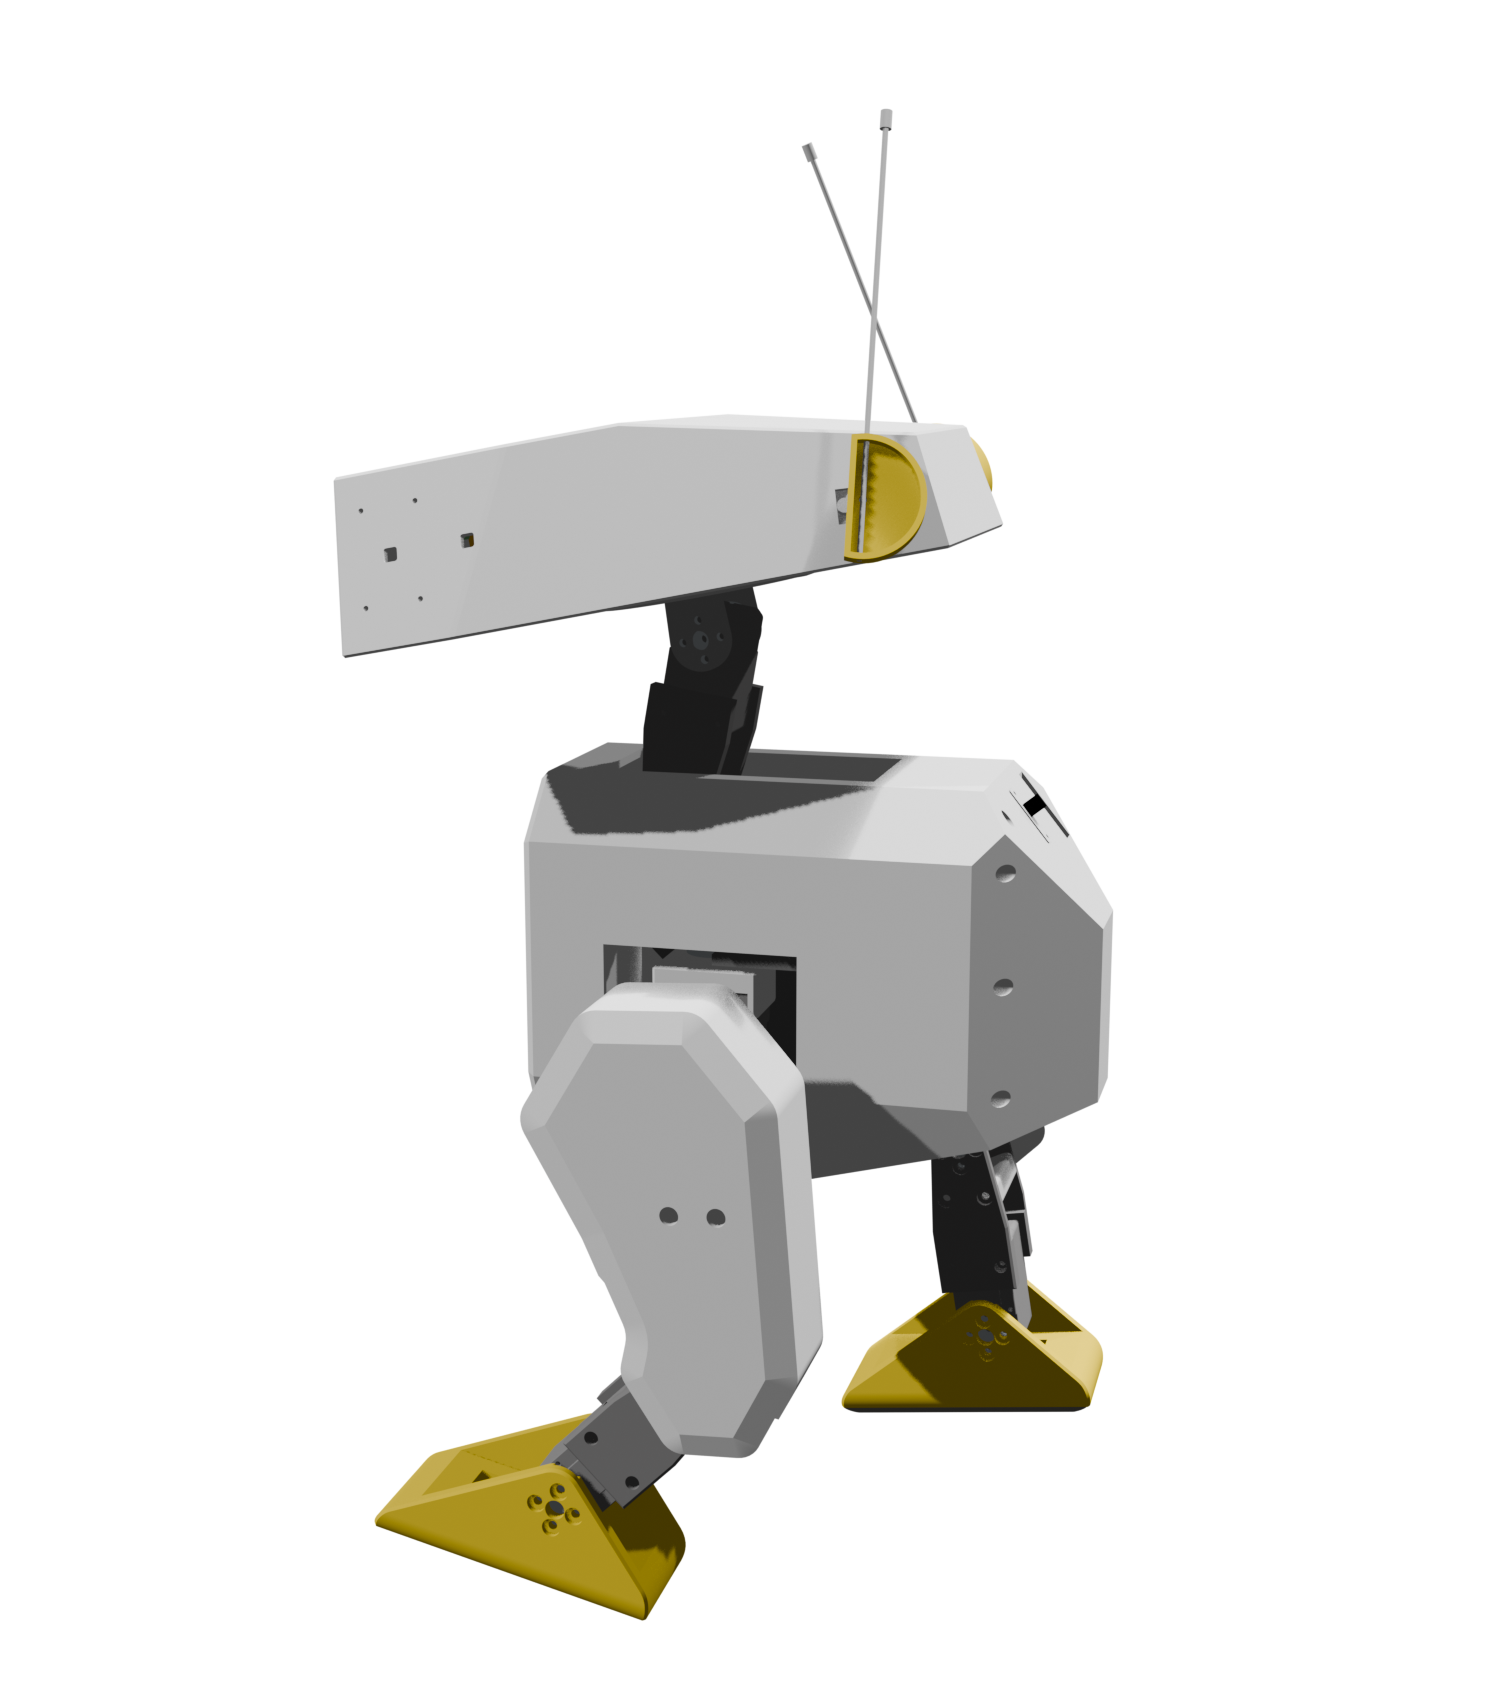
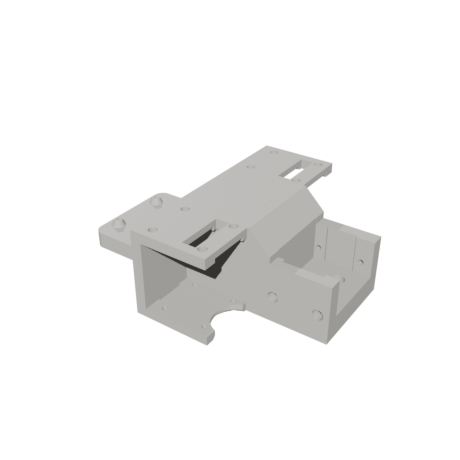
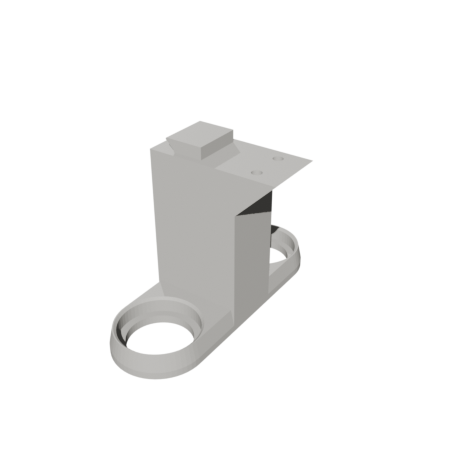
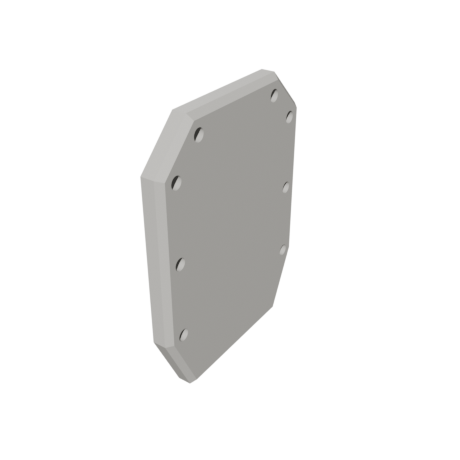
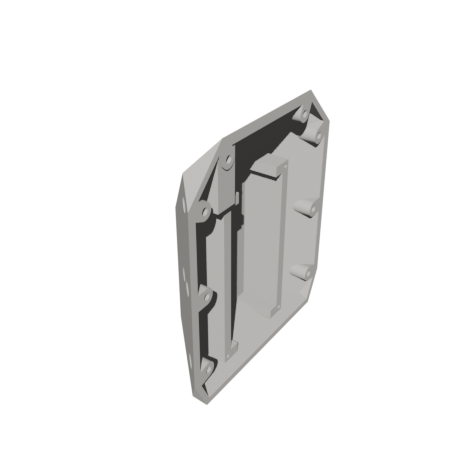
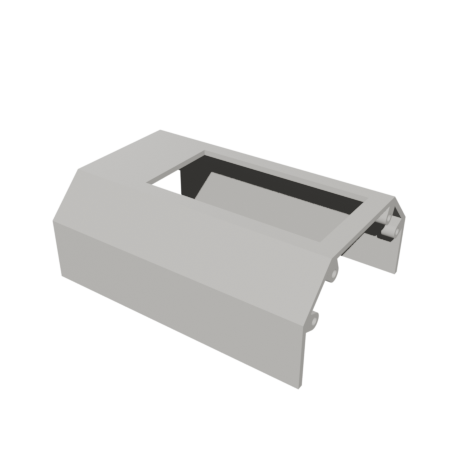
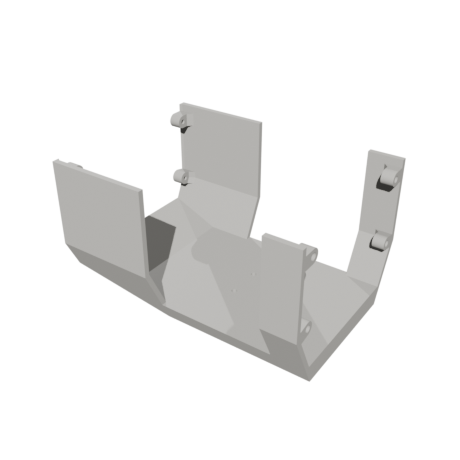
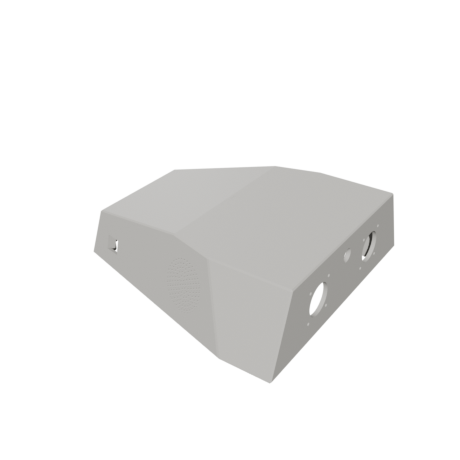
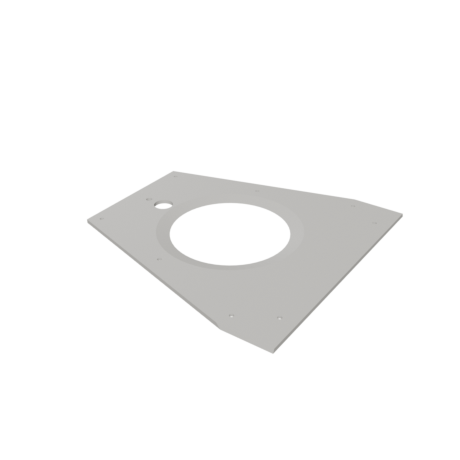
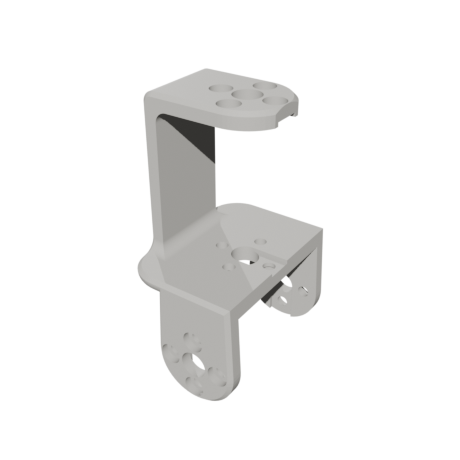
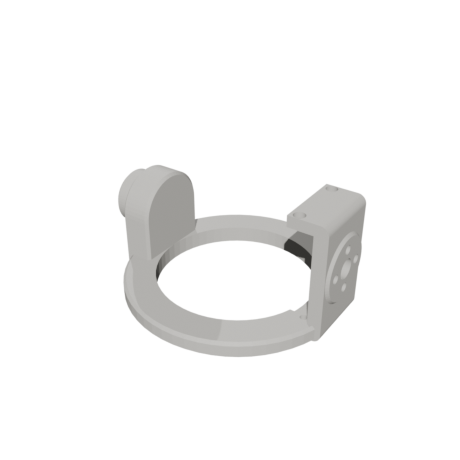
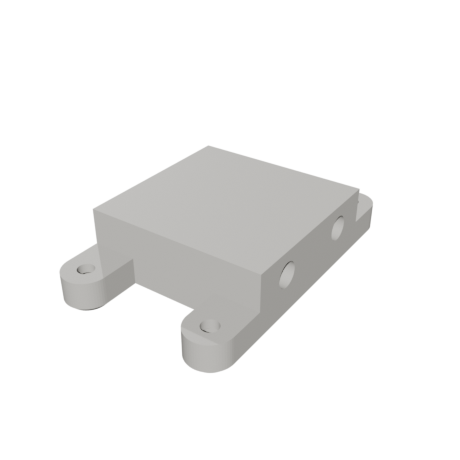
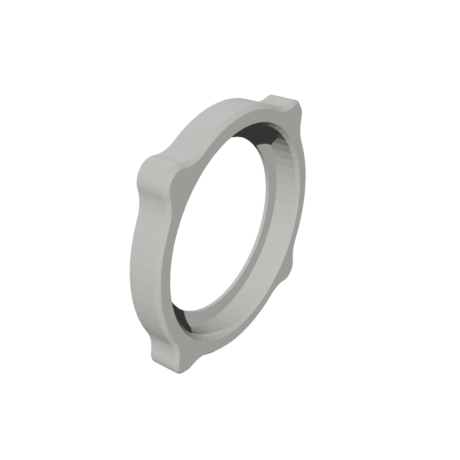
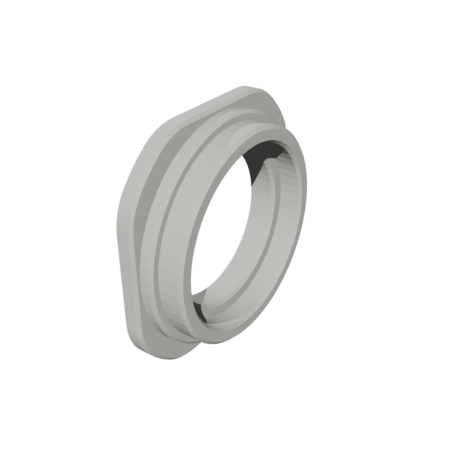
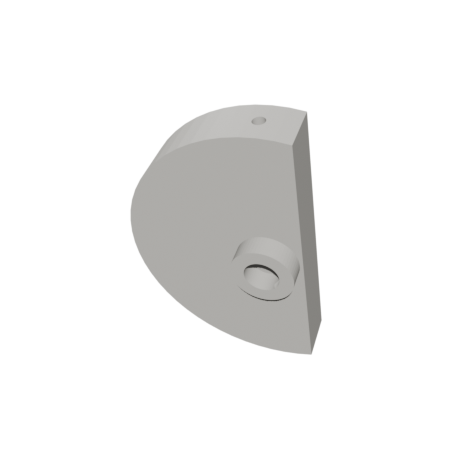
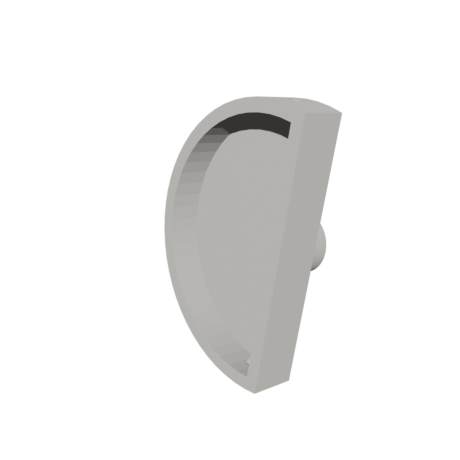
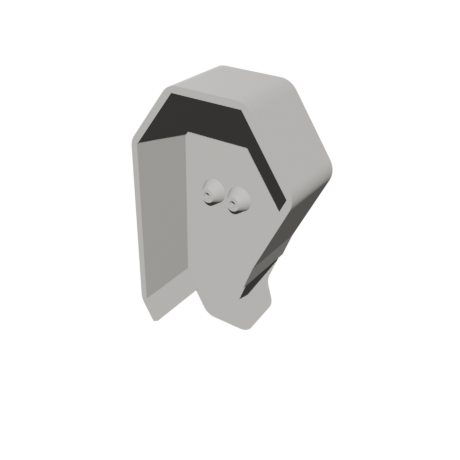
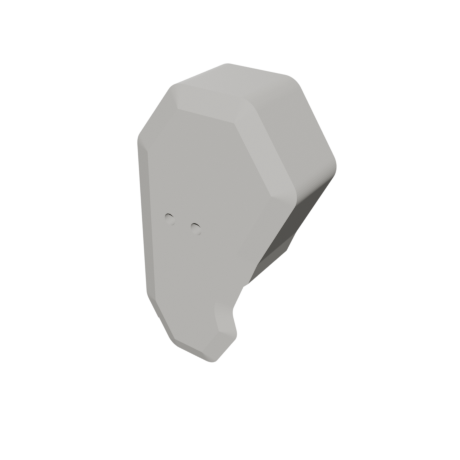
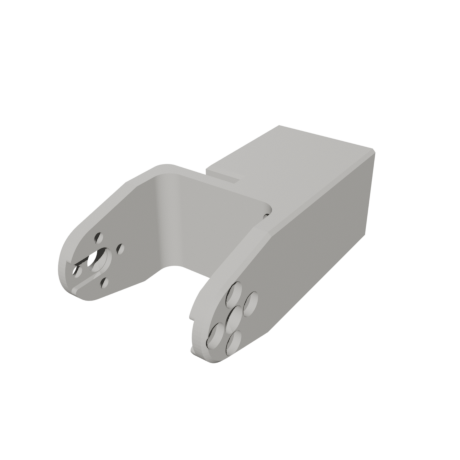
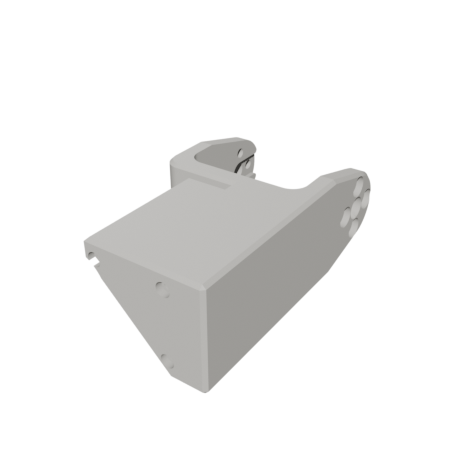
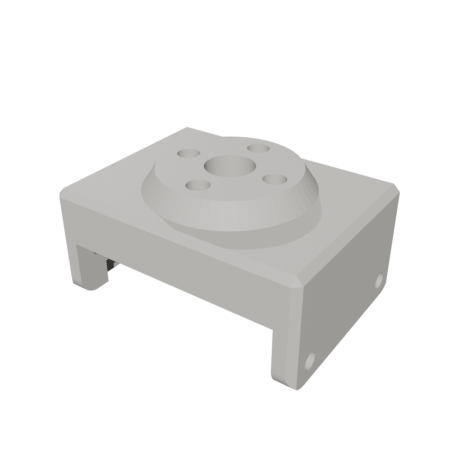
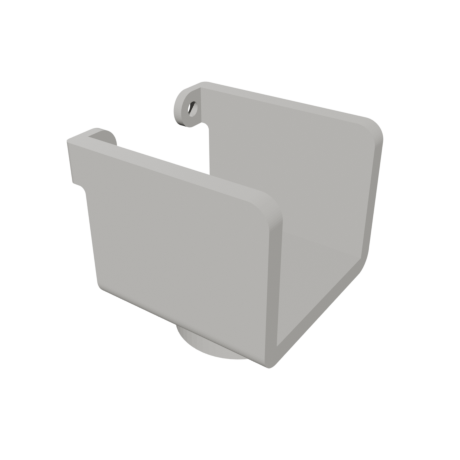
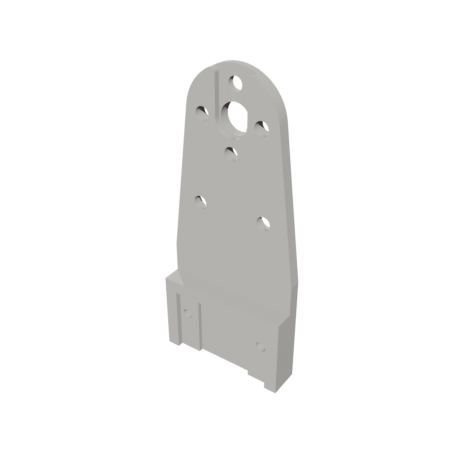
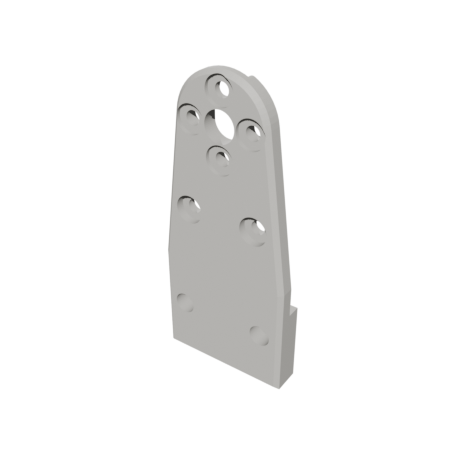
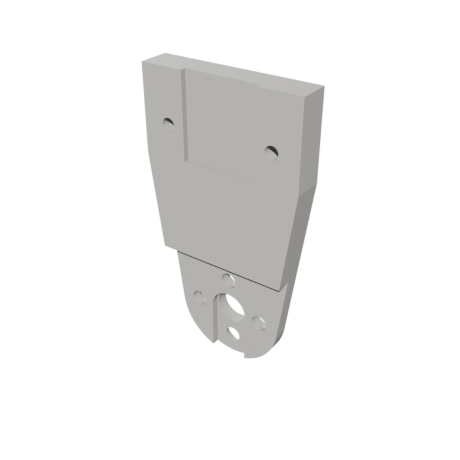
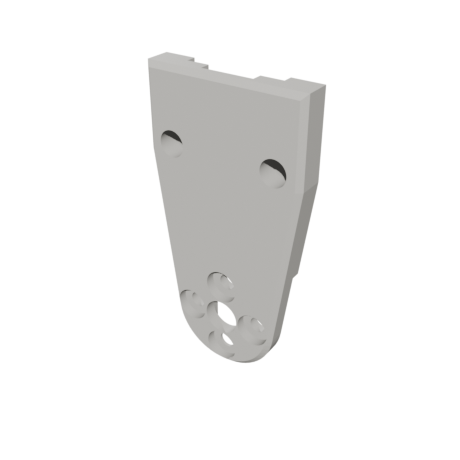
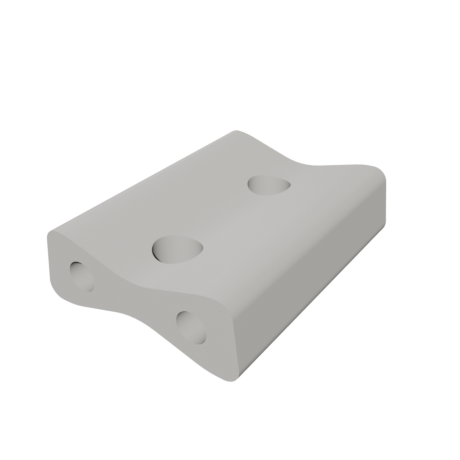
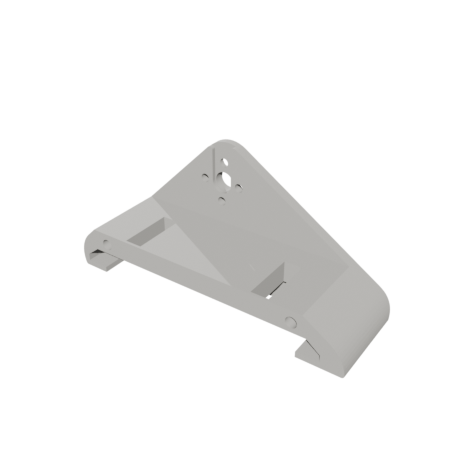
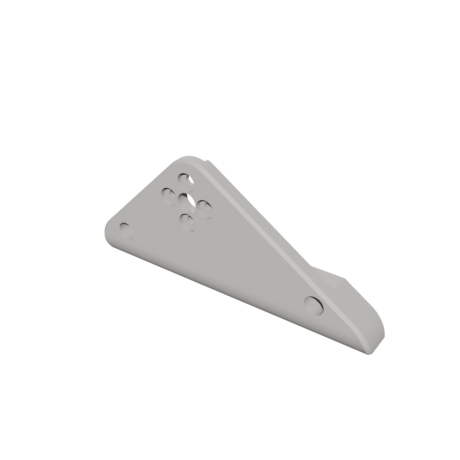
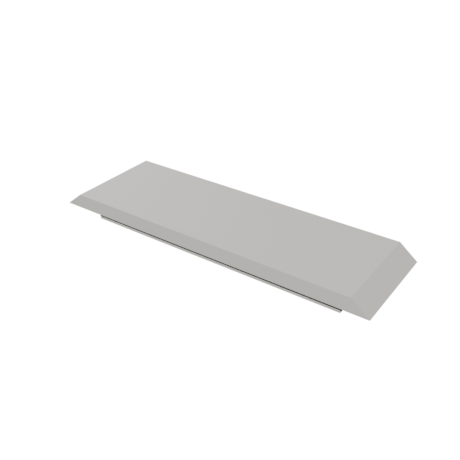
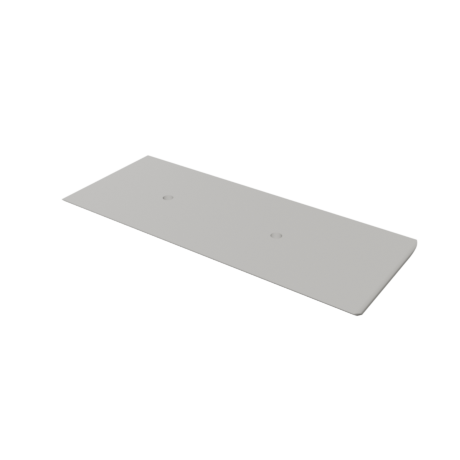
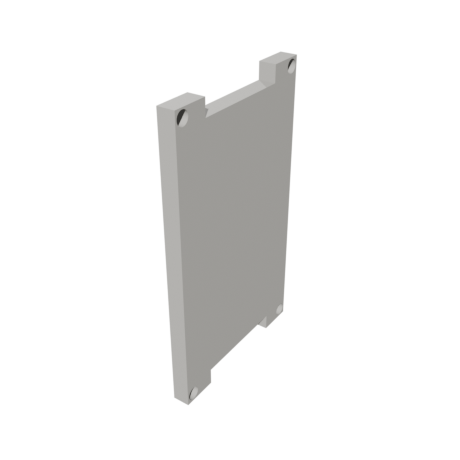
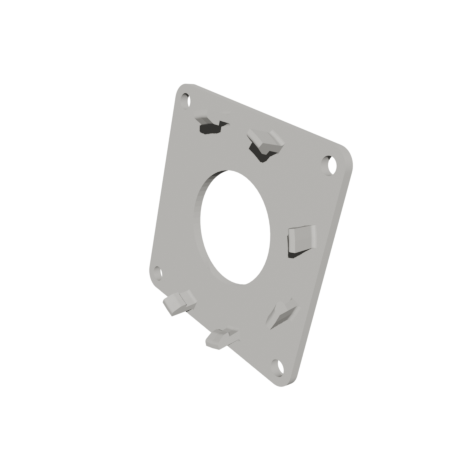
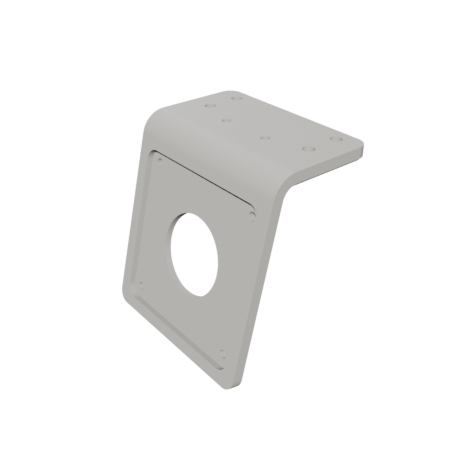
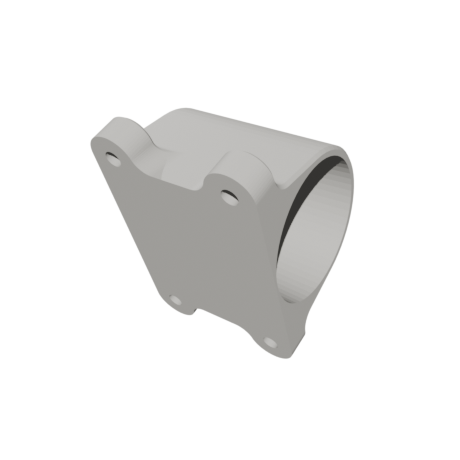
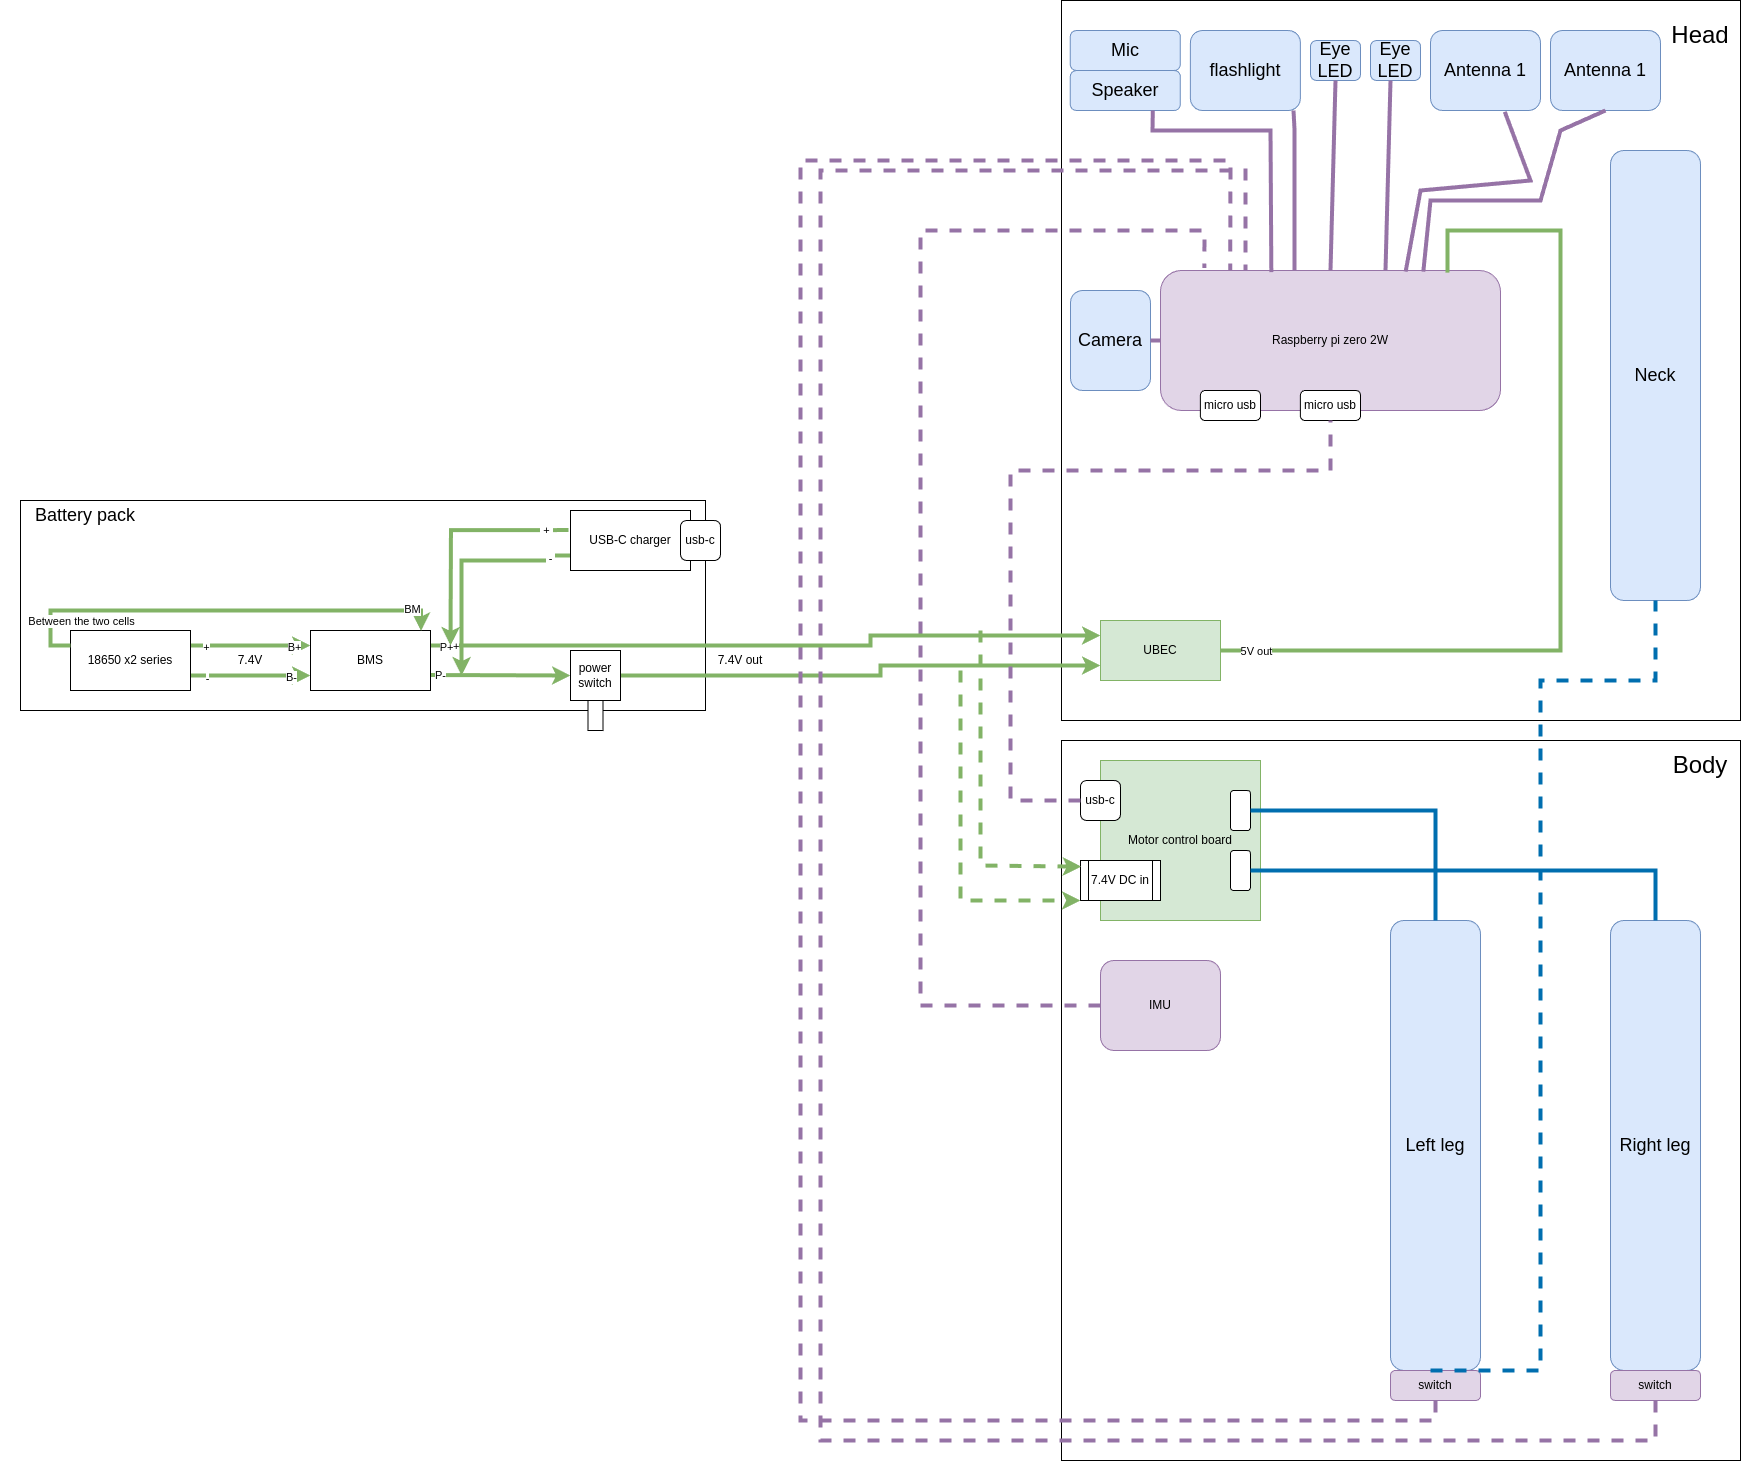
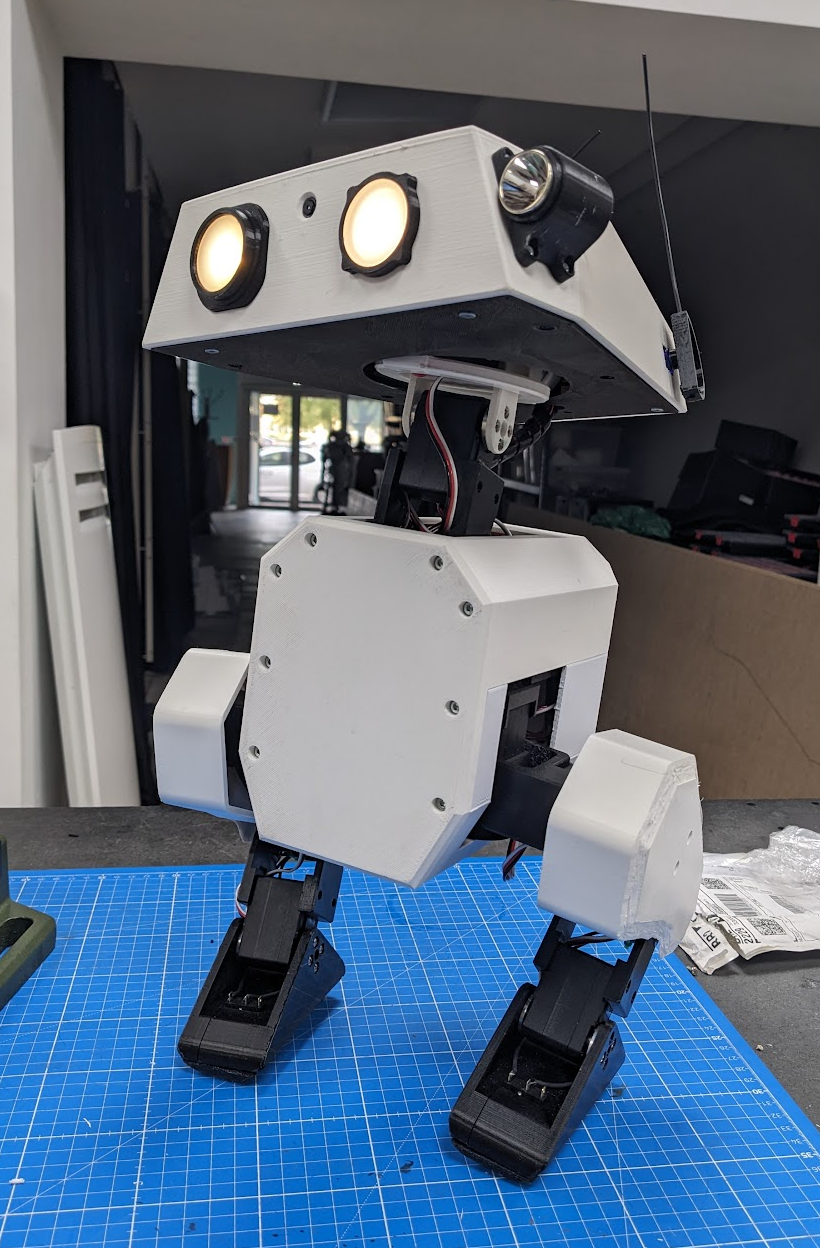
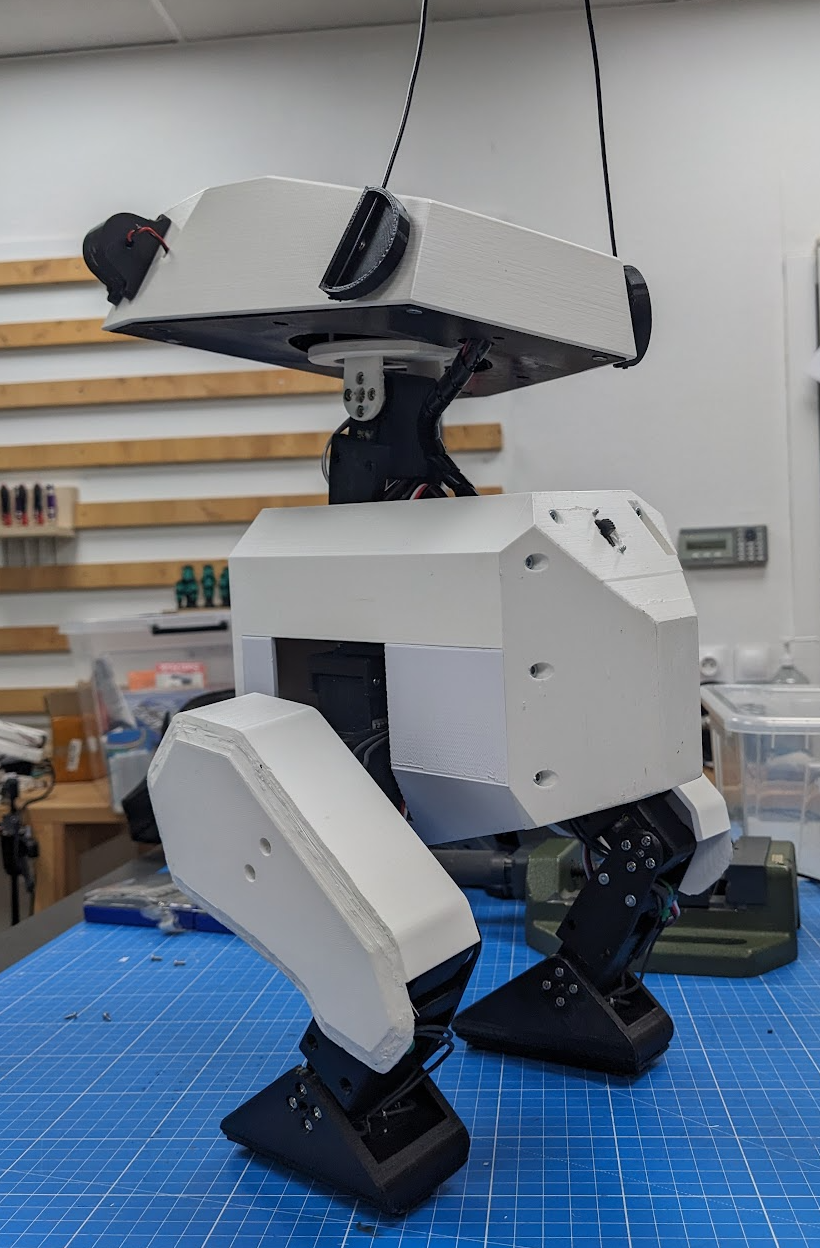
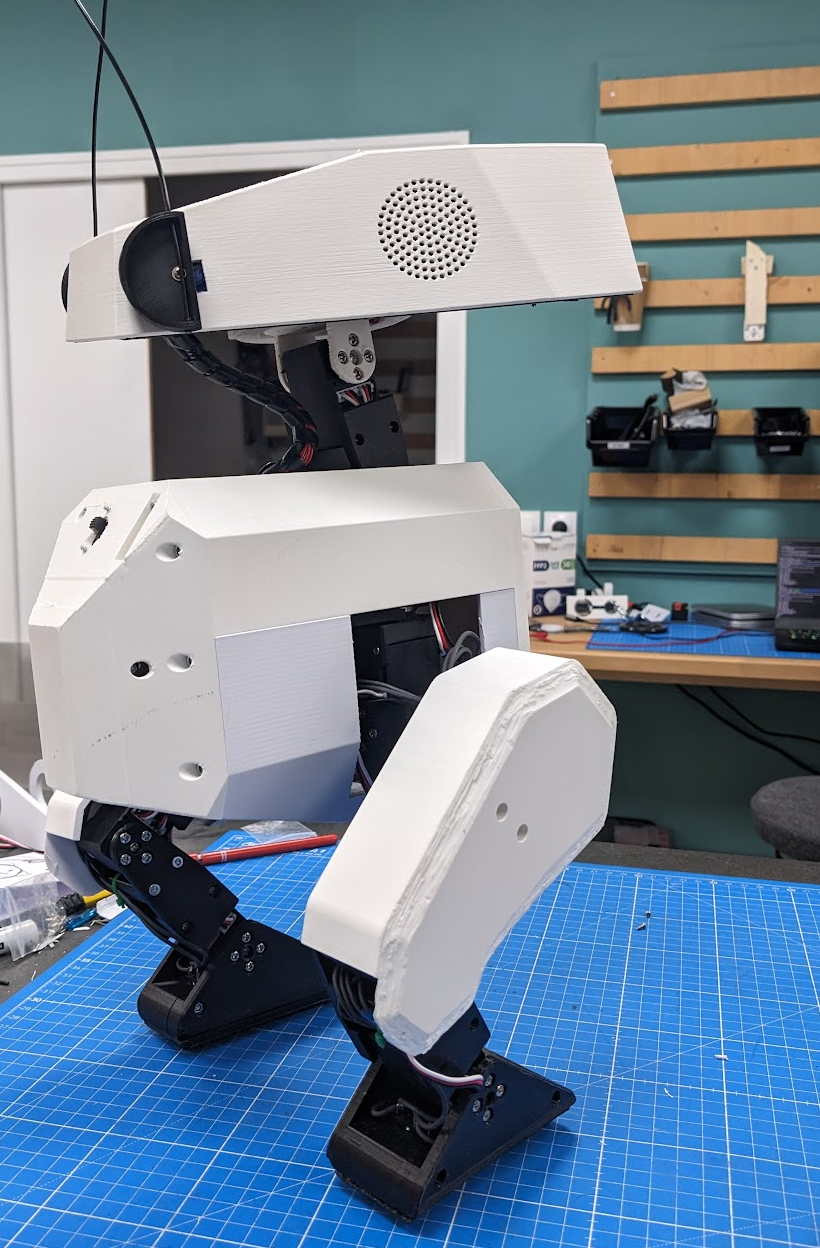
整机 CAD 可在线查看与编辑:Onshape 全装配模型(免费账号可导出 STEP);装配步骤带实拍图,见实施路线与资料库。
SKG 核心能力=电机控制+传感器+嵌入式,与机器人技术栈高度重叠。「仿真建模 → 强化学习训练 → 真机部署」闭环是电机控制智能化的通用能力,为自适应力控、康复辅助等预研方向打底。
会走路、会互动、可换装 SKG 吉祥物外观的桌面机器人,是展会展台、直播间、线下门店的强引流道具——我司线下渠道与海外展会场景可直接复用。
全程开源栈,试错成本极低;申购的 GPU 工作站同时覆盖公司生图、视频生成、本地大模型等其他 AI 算力需求。
| 方向 | 说明 | 依托 |
|---|---|---|
| SKG 吉祥物实体化 + 多机编队 | 换装自有 IP 外壳后投放展会、门店橱窗、直播间;多机编队表演即多跑几份策略,短视频传播爆点 | 阶段 3 本来就要换壳;官方已演示多机齐舞 |
| 颈椎操示范官 | 4 自由度头颈可做标准头颈动作示范,放在颈椎按摩仪旁演示「使用前热身操」,与主业自然关联 | 头颈舵机组 + 自训动作 |
| 直播间互动玩法 | 弹幕/礼物触发机器人做动作(踢球、鞠躬、摔倒爬起) | 我司直播场景 + 指令接口 |
| 力控技术迁移 | 「执行器建模 + 强化学习 + sim2real」方法论是按摩仪自适应力度/手法优化的预研路径 | 本项目沉淀的完整训练闭环 |
概要如下;逐步骤的可执行路线(含操作清单、耗时、通过标准)见「实施路线」分页。
| 阶段 | 时间 | 做什么 | 交付物(验收标准) |
|---|---|---|---|
| 1 · 仿真跑通 | 第 0–2 周 | 云 GPU 上 4096 个并行仿真环境训练行走策略(官方数据 1–2 小时可训出可用步态) | 仿真行走演示视频(中期汇报材料) |
| 2 · 真机复刻 | 第 2 周–3 月 | 3D 打印 36 个结构件(打印机已有)、国产散件装配;先加载官方现成策略首走,再部署自训策略 | 连续行走 ≥5 分钟 · 遥控转向 · 摔倒自起 |
| 3 · SKG 化定制 | 第 3–6 月 | 换装 SKG 自有 IP 外观(规避原设计形象元素),训练互动行为,接入语音 | 展台 10 分钟互动 demo · 技术评估报告 |
阶段 1 训练画面示意(数千个仿真机器人并行试错):
已有 3D 打印机(结构件全部自印,零外协费用)。逐件 BOM、国内核价与三条获取路线的完整对比见「花费明细」分页。
| 方案 | 预算 | 构成 | 说明 |
|---|---|---|---|
| 建议方案 | ¥33,500 | AI 训练工作站(RTX 5090 32GB)¥30,000 + 机器人散件 ¥3,500 | 工作站为公司通用 AI 算力资产:RL 训练之外覆盖生图、视频生成、本地大模型,按现有云租用强度一年内摊平,数据不出公司 |
| 最小验证方案 | ¥4,000 | 散件 ¥3,500 + 云 GPU 租用 ¥500 | 可完成阶段 1+2;工作站放到中期评审后再批 |